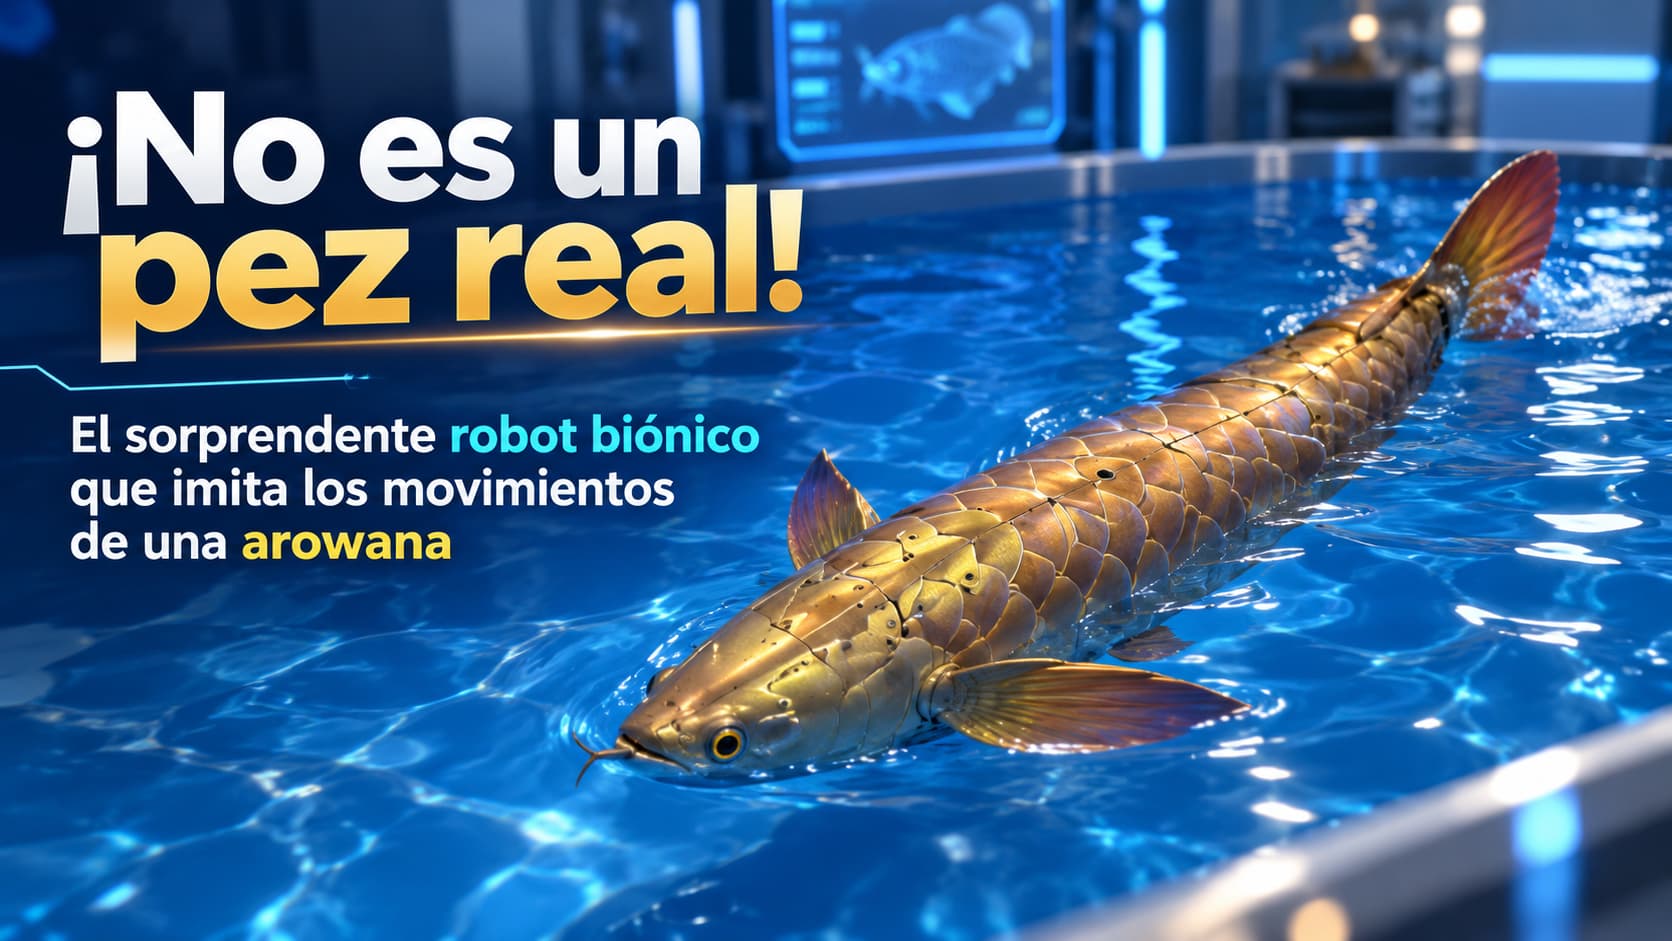
A primera vista parece una arowana nadando tranquilamente dentro del agua. Su cuerpo se desplaza de manera fluida, la cola oscila de un lado a otro y cada movimiento intenta reproducir el comportamiento característico de un pez real. Sin embargo, detrás de esta apariencia se esconde una máquina: se trata de un robot biónico inspirado en una arowana.
El desarrollo combina diseño biomimético, sistemas de control de alta precisión, modelos de movimiento inspirados en peces y algoritmos de inteligencia artificial para conseguir una locomoción acuática cada vez más natural.
Aunque los robots con forma de pez llevan años siendo objeto de investigación, este tipo de prototipos muestra hasta qué punto está avanzando la llamada robótica bioinspirada, una disciplina que estudia las soluciones desarrolladas por la naturaleza durante millones de años de evolución para trasladarlas a máquinas capaces de moverse de una manera más eficiente y adaptable.
El objetivo no es únicamente fabricar un robot que visualmente se parezca a un animal. El verdadero desafío consiste en conseguir que también se comporte y se desplace como uno.
¿Qué es un robot biónico con forma de pez?
Un robot biónico intenta reproducir determinadas características biológicas mediante sistemas mecánicos, electrónicos y computacionales.
En este caso, la inspiración procede de la arowana, un pez conocido por su cuerpo alargado y su particular forma de desplazarse por el agua.
En lugar de utilizar únicamente hélices convencionales para avanzar, el concepto busca reproducir los movimientos ondulatorios propios de los peces.
Esto implica coordinar distintas partes del cuerpo artificial para generar impulso.
La cola tiene un papel especialmente importante. Su movimiento lateral desplaza el agua y permite generar la fuerza necesaria para avanzar, mientras otras partes del cuerpo ayudan a controlar la estabilidad y la dirección.
Conseguir que todo ocurra de manera sincronizada requiere un sistema de control mucho más sofisticado que simplemente encender o apagar un motor.
Biomimética: aprender de millones de años de evolución
La tecnología detrás de estos robots forma parte de un área conocida como biomimética o biomímesis.
Su principio es sencillo: observar cómo la naturaleza resuelve determinados problemas y utilizar esas soluciones como inspiración para desarrollar nuevas tecnologías.
Los peces son especialmente interesantes para los investigadores porque poseen una extraordinaria capacidad para desplazarse dentro del agua.
Pueden acelerar, cambiar rápidamente de dirección, mantener una posición relativamente estable y desplazarse por espacios complejos utilizando movimientos coordinados del cuerpo y las aletas.
Un robot submarino tradicional suele utilizar propulsores o hélices.
Estos sistemas funcionan muy bien, pero también pueden generar ruido, turbulencias y movimientos diferentes a los de los animales acuáticos.
Un robot bioinspirado busca una aproximación distinta: moverse utilizando patrones similares a los que emplean los peces reales.
El desafío de conseguir un movimiento natural
Crear un robot con apariencia de pez puede parecer relativamente sencillo. Conseguir que nade como uno es mucho más complicado.
Cuando observamos un pez desplazándose, el movimiento parece natural porque diferentes partes de su cuerpo están perfectamente coordinadas.
La curvatura del cuerpo cambia constantemente. La cola modifica su posición, las aletas ayudan a estabilizar el desplazamiento y la intensidad del movimiento varía dependiendo de si el animal está acelerando, girando o simplemente manteniendo una velocidad constante.
En un robot, todos esos movimientos deben ser reproducidos mediante mecanismos artificiales.
Motores, articulaciones, actuadores, sensores y sistemas electrónicos deben trabajar conjuntamente para generar una secuencia suficientemente fluida.
Si alguna parte se mueve demasiado rápido, demasiado tarde o con un ángulo incorrecto, la ilusión desaparece inmediatamente.
Inteligencia artificial para coordinar el movimiento
Aquí entra en juego otro componente importante: la inteligencia artificial.
Los algoritmos pueden utilizarse para analizar y reproducir patrones de locomoción inspirados en peces reales, además de ayudar a controlar cómo debe responder el robot ante diferentes situaciones.
En lugar de ejecutar únicamente una secuencia rígida de movimientos previamente programados, un sistema más avanzado puede ajustar determinados parámetros dependiendo de las condiciones.
Por ejemplo, podría modificar la frecuencia con la que mueve la cola, ajustar el ángulo de determinadas articulaciones o cambiar la intensidad de los movimientos para girar.
La combinación de algoritmos y sistemas de control de alta precisión permite acercarse progresivamente a una locomoción más orgánica.
El objetivo final es que los movimientos mecánicos individuales desaparezcan visualmente y sean percibidos como un único movimiento continuo y natural.
¿Por qué es tan difícil distinguirlo de un pez real?
Nuestro cerebro reconoce rápidamente determinados patrones asociados con los animales.
Cuando observamos la silueta de un pez, su textura y una forma de nadar suficientemente convincente, tendemos a interpretarlo inmediatamente como un organismo vivo.
Por esta razón, el movimiento resulta tan importante como la apariencia.
Un modelo extremadamente detallado que se desplazara rígidamente sería identificado rápidamente como artificial. Por el contrario, una máquina con una buena combinación de forma, textura y locomoción puede producir una impresión mucho más realista.
En este robot inspirado en una arowana, el efecto se consigue precisamente mediante la combinación de estos elementos.
Su cuerpo reproduce la forma general del animal mientras los mecanismos internos intentan generar una ondulación suficientemente suave para que, especialmente a cierta distancia, pueda confundirse momentáneamente con un pez verdadero.
Mucho más que una demostración visual
Aunque un pez robótico hiperrealista puede parecer principalmente una demostración tecnológica, los robots acuáticos bioinspirados podrían tener aplicaciones prácticas importantes.
Una de ellas es la observación de ecosistemas acuáticos.
Los vehículos submarinos tradicionales pueden alterar el comportamiento de algunos animales debido al ruido producido por motores y hélices. Una plataforma que se desplace de manera más parecida a un pez podría, dependiendo de su diseño, permitir aproximaciones diferentes para determinadas tareas de observación.
También podrían utilizarse para inspeccionar instalaciones acuáticas, estudiar espacios difíciles de alcanzar o incorporar sensores capaces de medir diferentes condiciones ambientales.
En el ámbito científico, además, construir peces robóticos puede ayudar a comprender mejor la propia biomecánica de los animales.
Robots que podrían trabajar en grupo
Una posibilidad particularmente interesante aparece cuando dejamos de imaginar un único pez robótico y pensamos en grupos completos de robots acuáticos.
En la naturaleza, muchas especies se desplazan formando cardúmenes. Cada individuo responde al movimiento de los demás y el conjunto puede actuar de manera sorprendentemente coordinada.
Trasladar este comportamiento a la robótica permitiría desarrollar sistemas distribuidos donde múltiples máquinas pequeñas colaboren.
Un grupo de robots podría repartirse para recopilar información en diferentes zonas y posteriormente volver a reunirse.
La inteligencia artificial sería especialmente importante para coordinar estos comportamientos sin necesidad de controlar manualmente cada unidad.
Esta área está relacionada con la llamada robótica de enjambre, donde múltiples robots relativamente simples cooperan para realizar tareas más complejas.
Posibles aplicaciones en investigación marina
Los océanos continúan siendo uno de los entornos menos explorados del planeta.
Trabajar bajo el agua presenta dificultades importantes: presión, corrientes, baja visibilidad, corrosión y problemas de comunicación.
Los robots submarinos ya desempeñan un papel fundamental en investigación oceanográfica, inspección industrial y exploración.
Las plataformas bioinspiradas podrían complementar esas tecnologías.
Un pez robótico equipado con cámaras y sensores podría recopilar información sobre temperatura, calidad del agua u otras variables ambientales mientras se desplaza por un entorno acuático.
Dependiendo del tamaño y autonomía futura de estos dispositivos, también podrían explorar espacios donde utilizar un vehículo submarino convencional resulte poco práctico.
Acuarios y educación, otros escenarios posibles
Los robots con apariencia realista también podrían encontrar aplicaciones en entretenimiento y educación.
Un acuario podría utilizar animales robóticos para explicar principios de biomecánica, robótica e inteligencia artificial.
Museos científicos podrían mostrar cómo los ingenieros estudian la naturaleza para desarrollar nuevas máquinas.
Incluso podrían crearse instalaciones interactivas donde los visitantes observen cómo un robot responde a obstáculos o modifica su comportamiento dependiendo del entorno.
La combinación entre una apariencia familiar y tecnología avanzada convierte estos proyectos en herramientas especialmente llamativas para acercar conceptos complejos de ingeniería al público general.
Los desafíos que todavía deben resolverse
A pesar de su impresionante apariencia, desarrollar robots acuáticos realmente autónomos plantea numerosos problemas.
Uno de los principales es la energía.
Los animales obtienen energía de los alimentos y poseen sistemas biológicos extraordinariamente eficientes. Un robot necesita baterías, motores, componentes electrónicos y sistemas de comunicación.
Cuanto mayor sea la autonomía deseada, mayor puede ser la cantidad de energía necesaria.
La impermeabilización representa otro desafío. Los componentes electrónicos deben permanecer protegidos mientras las articulaciones continúan moviéndose libremente.
También es necesario mejorar la capacidad para interpretar el entorno.
Para que un pez robótico pueda desplazarse de forma verdaderamente autónoma necesitaría detectar obstáculos, comprender corrientes y reaccionar ante cambios inesperados.
Cuando la robótica empieza a parecer biología
El robot inspirado en la arowana representa una tendencia cada vez más visible dentro de la ingeniería: las máquinas están adoptando características de los seres vivos.
Ya existen robots inspirados en perros, aves, insectos, serpientes y diferentes criaturas marinas.
La razón no es únicamente estética.
Cada animal representa una solución extremadamente especializada a un determinado problema de movilidad.
Las aves muestran cómo desplazarse eficientemente por el aire. Los insectos pueden atravesar terrenos complejos. Las serpientes acceden a espacios estrechos. Los peces han perfeccionado durante millones de años la locomoción acuática.
La ingeniería intenta estudiar esas soluciones y reproducir algunas de sus ventajas mediante tecnología.
Conclusión: un pez artificial que muestra el futuro de la robótica
Este robot biónico inspirado en una arowana resulta sorprendente porque demuestra cuánto puede cambiar nuestra percepción de una máquina cuando su movimiento comienza a parecer verdaderamente natural.
La combinación de una estructura inspirada en la anatomía de los peces, sistemas de control de alta precisión y algoritmos de inteligencia artificial permite reproducir una locomoción fluida que, a primera vista, puede hacer difícil distinguir el robot de un animal real.
Sin embargo, el aspecto visual es solamente una parte de la historia.
La investigación en robots bioinspirados podría contribuir al desarrollo de nuevas plataformas para exploración submarina, monitorización ambiental, investigación científica, educación y robótica autónoma.
El futuro de la robótica no necesariamente estará formado únicamente por máquinas con ruedas, brazos mecánicos o humanoides. Algunas de las tecnologías más interesantes podrían surgir precisamente de observar las soluciones que la naturaleza lleva millones de años perfeccionando.
Y en este caso, la inspiración nada bajo el agua.