La robótica está avanzando rápidamente hacia una nueva generación de máquinas capaces de realizar tareas que hasta hace poco parecían exclusivas de los seres humanos. Uno de los mayores desafíos de esta evolución no está únicamente en conseguir que un robot camine, mantenga el equilibrio o reconozca objetos, sino en desarrollar manos artificiales capaces de manipularlos con precisión.
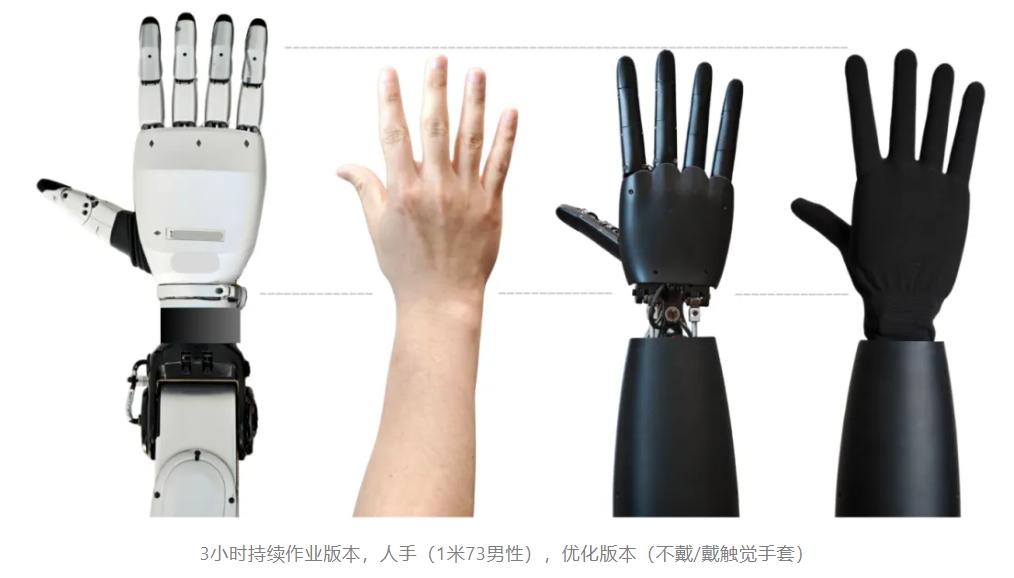
En este contexto, Xiaomi vuelve a llamar la atención con una mano robótica equipada con aproximadamente 1.500 puntos de percepción táctil en la palma y 26 motores, una combinación tecnológica que apunta a mejorar la capacidad de los robots para interactuar con objetos y ejecutar tareas industriales.
La propuesta representa una evolución respecto a los experimentos anteriores de la compañía, incluidos los desarrollos relacionados con manos robóticas capaces de simular características humanas como la sudoración.
Ahora, el enfoque se orienta hacia una aplicación mucho más práctica: desarrollar sistemas de manipulación que puedan participar en procesos industriales, especialmente en la fabricación de automóviles.
El avance refleja una tendencia creciente en la industria tecnológica: los robots ya no deben limitarse a ejecutar movimientos previamente programados, sino que necesitan desarrollar capacidades de percepción y adaptación para trabajar en entornos cada vez más complejos.
¿Por qué las manos son uno de los mayores desafíos de la robótica?
Cuando pensamos en robots humanoides, normalmente imaginamos máquinas caminando sobre dos piernas, subiendo escaleras o manteniendo conversaciones mediante inteligencia artificial.
Sin embargo, reproducir la funcionalidad de una mano humana representa uno de los problemas más difíciles de la ingeniería robótica.
La mano humana posee una extraordinaria combinación de movilidad, sensibilidad y fuerza. Puede sujetar objetos pesados, manipular componentes diminutos, reconocer texturas y ajustar la presión de los dedos casi instantáneamente.
Por ejemplo, cuando una persona sostiene un vaso de vidrio, sus dedos aplican la fuerza suficiente para evitar que se caiga, pero sin presionarlo hasta romperlo.
Este comportamiento parece sencillo porque nuestro sistema nervioso procesa constantemente información procedente de receptores táctiles.
En un robot, todas estas capacidades deben reproducirse mediante sensores, motores, mecanismos de transmisión y algoritmos de control.
Por eso, desarrollar una mano robótica funcional implica mucho más que construir cinco dedos articulados.
1.500 puntos táctiles: una mano que puede percibir el contacto
Una de las características más interesantes del nuevo desarrollo de Xiaomi es la incorporación de aproximadamente 1.500 puntos de percepción táctil distribuidos en la palma.
Estos puntos permiten obtener información sobre el contacto entre la superficie de la mano y los objetos.
En términos sencillos, funcionan como una red de sensores capaces de proporcionar señales relacionadas con la interacción física.
Esta información puede utilizarse para determinar dónde se está produciendo el contacto y ayudar al sistema de control a ajustar sus movimientos.
La sensibilidad táctil resulta especialmente importante cuando un robot necesita manipular objetos que pueden cambiar de posición o que requieren un agarre cuidadoso.
Sin sensores adecuados, una mano robótica depende principalmente de instrucciones programadas y de información visual.
En cambio, al incorporar percepción táctil, el sistema dispone de una fuente adicional de información para reaccionar durante la manipulación.
Es importante aclarar que tener 1.500 puntos de tacto no significa que el robot posea una sensibilidad idéntica a la humana. La calidad de esa percepción también depende de la precisión de los sensores, su distribución y la manera en que se interpretan sus señales.
26 motores para conseguir movimientos más precisos
El segundo elemento destacado es la incorporación de 26 motores, encargados de generar y controlar los movimientos de la estructura robótica.
En una mano artificial, los motores permiten accionar articulaciones y mecanismos que determinan la posición de los dedos.
Cuantos más movimientos puedan controlarse de manera independiente, mayor puede ser la variedad de posiciones y agarres disponibles.
Sin embargo, la cantidad de motores no debe confundirse automáticamente con la cantidad de grados de libertad.
Un sistema puede utilizar varios motores para controlar determinados mecanismos, y su movilidad real depende del diseño de las articulaciones y de la transmisión del movimiento.
La importancia de esta arquitectura está en la posibilidad de combinar numerosos accionamientos para ejecutar tareas de manipulación más complejas.
Por ejemplo, una mano robótica industrial necesita adaptar la posición de sus dedos cuando sujeta una herramienta, sostiene una pieza o intenta introducir un componente en un espacio reducido.
La coordinación entre motores y sensores resulta fundamental para conseguir estos movimientos.
De una mano que sudaba a una diseñada para trabajar
Uno de los aspectos más curiosos de la evolución tecnológica de Xiaomi es su experimentación con características inspiradas en la fisiología humana.
La compañía ha explorado anteriormente conceptos de manos robóticas relacionados con la sudoración artificial.
Aunque esta característica puede parecer extraña, tiene una explicación técnica: en los seres humanos, la humedad de la piel puede influir en la fricción y en la manera en que sujetamos determinados objetos.
En robótica, estudiar mecanismos capaces de modificar las condiciones de contacto puede aportar conocimientos útiles sobre agarre y manipulación.
Sin embargo, existe una diferencia entre desarrollar una demostración experimental y construir un dispositivo preparado para realizar tareas industriales repetitivas.
La nueva propuesta de Xiaomi parece avanzar hacia este segundo objetivo.
La prioridad ya no sería únicamente reproducir características humanas llamativas, sino conseguir una mano artificial capaz de ofrecer precisión, control y resistencia durante operaciones productivas.
La fabricación de automóviles como escenario de aplicación
La industria automotriz es uno de los sectores donde la automatización tiene mayor presencia.
Actualmente, numerosas fábricas utilizan brazos robóticos para soldar carrocerías, aplicar pintura, transportar piezas y realizar procesos de ensamblaje.
Estas máquinas destacan por su precisión y capacidad para repetir movimientos durante largos períodos.
Sin embargo, muchas están diseñadas para tareas específicas y utilizan herramientas especializadas.
Una mano robótica con múltiples dedos podría aportar mayor flexibilidad en determinadas operaciones.
Por ejemplo, podría adaptarse a piezas de formas diferentes, manipular componentes pequeños o participar en procesos donde actualmente se necesita intervención humana.
En una línea de ensamblaje, esto podría resultar útil para sujetar conectores, organizar componentes o posicionar determinadas piezas antes de su instalación.
No obstante, estas aplicaciones representan posibilidades técnicas. Para confirmar su viabilidad industrial sería necesario conocer resultados de pruebas, velocidad de operación, fiabilidad y capacidad de carga.
¿Qué papel desempeña la inteligencia artificial?
Los sensores y motores constituyen la parte física de una mano robótica, pero necesitan un sistema capaz de interpretar la información y coordinar los movimientos.
Aquí es donde la inteligencia artificial puede desempeñar un papel importante.
Un sistema de visión artificial puede identificar un objeto y estimar su posición.
Posteriormente, los algoritmos de control pueden calcular cómo acercar la mano, colocar los dedos y ejecutar el agarre.
Durante el contacto, los sensores táctiles proporcionan información adicional que permite ajustar la acción.
La combinación de visión, tacto y movimiento es fundamental para avanzar hacia robots capaces de manipular objetos sin depender exclusivamente de trayectorias rígidas.
Este enfoque se relaciona con la llamada inteligencia artificial física, una rama tecnológica orientada a desarrollar sistemas capaces de percibir, decidir y actuar en el mundo real.
El reto de manipular objetos diferentes
Uno de los grandes desafíos para los robots industriales es la variedad de objetos presentes en una fábrica.
Una pieza metálica, un cable flexible y un componente plástico requieren estrategias de manipulación diferentes.
Un objeto pesado necesita un agarre firme, mientras que una pieza delicada puede dañarse si se aplica demasiada presión.
Además, algunos componentes presentan superficies resbaladizas, formas irregulares o posiciones difíciles de alcanzar.
Una mano robótica equipada con sensores táctiles puede disponer de más información para afrontar estas situaciones.
Sin embargo, la percepción por sí sola no garantiza que el robot pueda manipular cualquier objeto.
También necesita algoritmos adecuados, una estructura mecánica resistente y sistemas de control capaces de reaccionar rápidamente ante cambios inesperados.
Xiaomi y su apuesta por la robótica avanzada
Xiaomi es conocida internacionalmente por sus teléfonos inteligentes, dispositivos conectados y su expansión hacia el sector de los vehículos eléctricos.
Sin embargo, la compañía también ha mostrado interés en el desarrollo de robots humanoides y tecnologías de automatización.
En 2022 presentó CyberOne, un robot humanoide experimental que permitió mostrar algunas de sus investigaciones en percepción, movimiento e interacción.
El desarrollo de manos robóticas más sofisticadas encaja dentro de esa evolución tecnológica.
Para una empresa que también participa en la fabricación de automóviles eléctricos, investigar sistemas de manipulación industrial puede tener aplicaciones especialmente relevantes.
La posibilidad de integrar robótica avanzada en procesos productivos podría contribuir a desarrollar fábricas más flexibles, aunque todavía es necesario distinguir los prototipos de investigación de las soluciones comerciales consolidadas.
¿Podrían estas manos reemplazar a los trabajadores humanos?
El desarrollo de manos robóticas más precisas plantea preguntas sobre el futuro del empleo industrial.
En determinadas tareas repetitivas, los robots pueden ofrecer ventajas relacionadas con consistencia, resistencia y disponibilidad operativa.
También pueden contribuir a reducir la exposición de los trabajadores a actividades físicamente exigentes o potencialmente peligrosas.
Sin embargo, una mano robótica avanzada no equivale automáticamente a un trabajador autónomo.
Para participar en una fábrica necesita integrarse con sistemas de percepción, planificación, movilidad y seguridad.
Además, debe demostrar que puede realizar las tareas asignadas de manera fiable durante miles de ciclos de operación.
Por esta razón, una aplicación inicial razonable sería complementar la automatización existente y asumir determinadas tareas específicas, en lugar de reemplazar de manera inmediata todas las actividades humanas.
Los desafíos que todavía enfrenta esta tecnología
A pesar de sus características, una mano robótica con numerosos motores y sensores presenta importantes dificultades técnicas.
Uno de los principales desafíos es la durabilidad.
En una fábrica, los equipos pueden funcionar durante turnos prolongados y realizar movimientos repetitivos constantemente.
Los motores, las articulaciones y los sensores deben soportar estas condiciones sin perder precisión.
Otro aspecto importante es el mantenimiento.
Cuanto más complejo sea un sistema mecánico, mayor atención puede requerir para garantizar su funcionamiento.
También debe considerarse el consumo energético, especialmente si la mano forma parte de un robot humanoide que utiliza baterías.
Finalmente, resulta fundamental evaluar la seguridad. Una máquina capaz de aplicar fuerza sobre objetos necesita mecanismos que permitan evitar accidentes cuando trabaja cerca de personas.
El futuro de las manos robóticas en la industria
La evolución de las manos artificiales podría transformar progresivamente la manera en que se automatizan determinados procesos industriales.
Durante décadas, las fábricas han utilizado robots diseñados para repetir movimientos muy concretos.
La nueva generación de sistemas robóticos busca incorporar una mayor capacidad de adaptación.
En lugar de necesitar una herramienta completamente diferente para cada operación, una mano con múltiples articulaciones y sensores podría ejecutar una variedad más amplia de tareas.
Esto no significa que las pinzas industriales tradicionales vayan a desaparecer. Para muchas operaciones siguen siendo más económicas, resistentes y eficientes.
La verdadera oportunidad de las manos robóticas avanzadas está en aquellas tareas donde se necesita una combinación de destreza, percepción y flexibilidad.
Conclusión: Xiaomi avanza hacia robots capaces de trabajar con mayor precisión
El desarrollo de una mano robótica con 1.500 puntos de percepción táctil y 26 motores muestra el interés de Xiaomi por mejorar uno de los componentes más complejos de los robots humanoides.
Su importancia no reside únicamente en la cantidad de sensores o mecanismos incorporados, sino en la posibilidad de combinarlos para conseguir movimientos más controlados y una interacción más precisa con los objetos.
El paso desde experimentos inspirados en características humanas, como la sudoración, hacia sistemas orientados a la fabricación de automóviles refleja una transición hacia aplicaciones industriales.
No obstante, todavía será necesario conocer resultados detallados sobre rendimiento, capacidad de carga, velocidad, resistencia y funcionamiento continuo para determinar su verdadero potencial.
El futuro de la robótica no dependerá solamente de que las máquinas aprendan a caminar, sino también de que desarrollen la destreza necesaria para trabajar con sus manos.
Y Xiaomi quiere participar en esa transformación.